วงศพัทธ์ พวงซ้อน คุมเองทุกงาน
หุ่นยนต์ฮิวแมนนอยด์ Unitree G1 ไปกับงานของคุณ
สำหรับงานอีเวนต์ นิทรรศการ มหาวิทยาลัย และงานถ่ายทำ ทุกงานเริ่มจากคุยรายละเอียด แล้วเราส่งใบเสนอราคาที่แจกแจงรายการให้คุณ
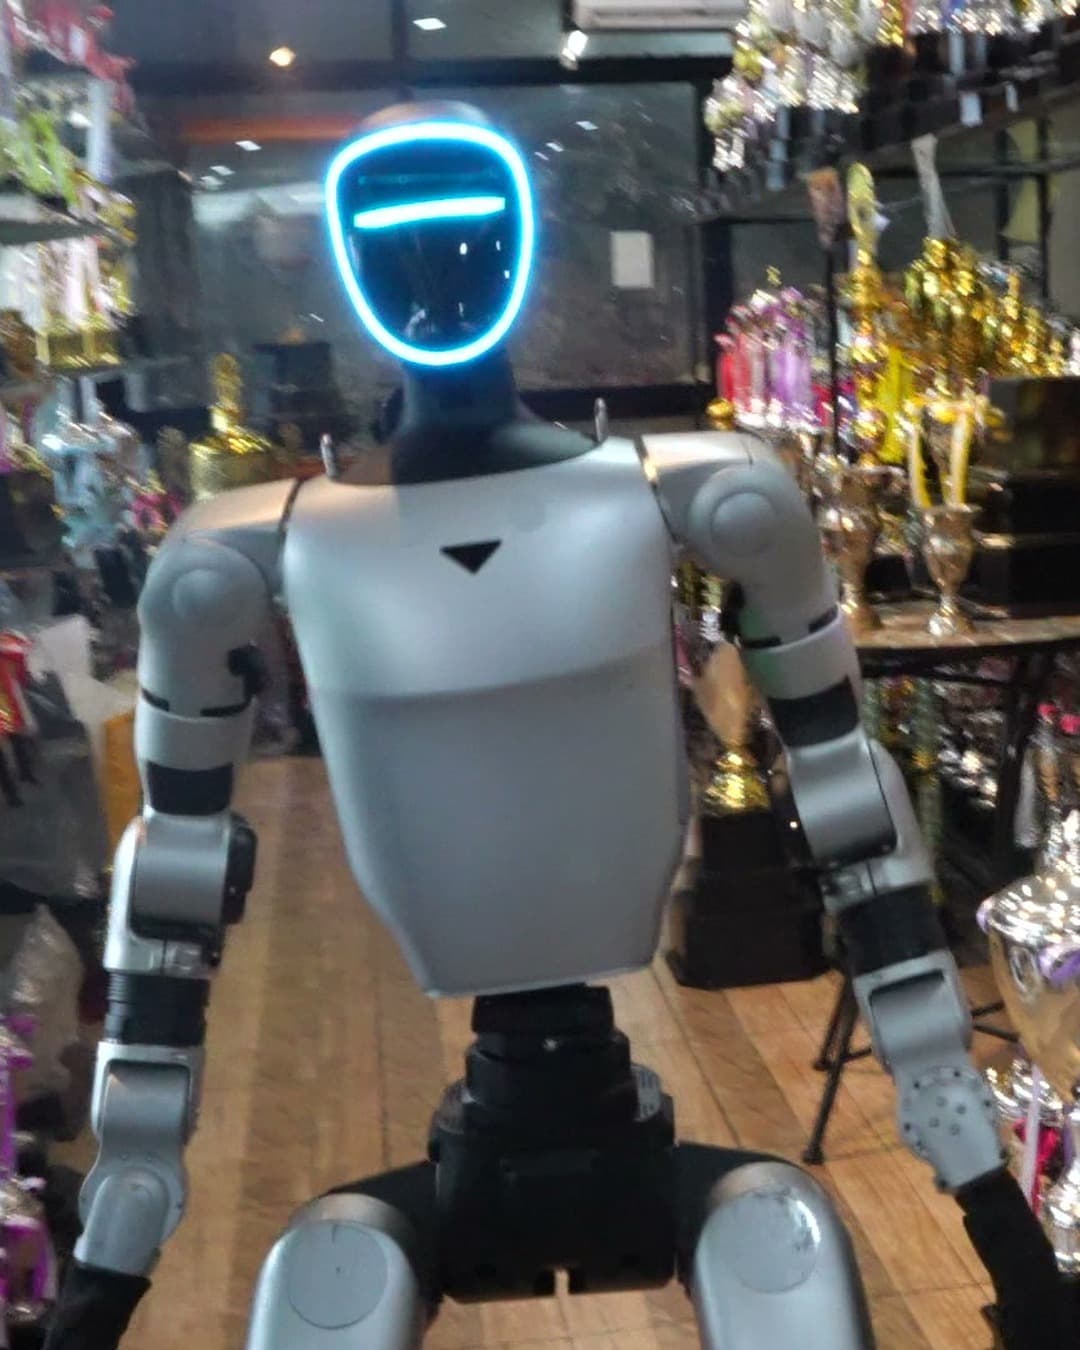
หุ่น G1 ในตัวเลข
- ความสูงขณะยืน
1320mm
- น้ำหนักรวมแบตเตอรี่
~35+kg
- องศาอิสระต่อขา
6
- แบตเตอรี่แบบถอดเปลี่ยนเร็ว
9000mAh
ตัวเลขจาก unitree.com/g1 ตรวจเมื่อ 5 ตุลาคม 2569 สเปกทั้งหมดและแหล่งที่มาอยู่ด้านล่าง
สิ่งที่ทำได้และยังทำไม่ได้
วงศพัทธ์ พวงซ้อน ผู้ร่วมก่อตั้ง ควบคุมหุ่นเองตลอดการแสดง โดยมีรีโมตควบคุมติดตัว
ทำได้
- เช็กวันที่และสถานที่ที่คุณส่งมา แล้วระบุมัดจำและเงื่อนไขการชำระเงินในใบเสนอราคา
- ส่งใบเสนอราคาที่แจกแจงรายการก่อนเริ่มทุกงาน
ยังทำไม่ได้
- ท่าทางที่เขียนโปรแกรมขึ้นใหม่สำหรับงานของคุณ
- ใช้ AI คุยกับแขกแบบไม่มีบท
- แสดงโดยไม่มีผู้ควบคุม
- หยิบหรือส่งสิ่งของ เพราะมือของหุ่นเป็นแบบติดตายตัวและกำของไม่ได้
สเปกของ Unitree G1 EDU
สเปกของหุ่น G1 ตัวที่เรานำไปงานของคุณ ตัวเลขแต่ละค่ามาจากแหล่งที่ระบุไว้ใต้ตาราง และ Unitree ระบุว่าค่าที่ Unitree เผยแพร่อาจเปลี่ยนไปตามสภาพการใช้งานและการตั้งค่าของหุ่น
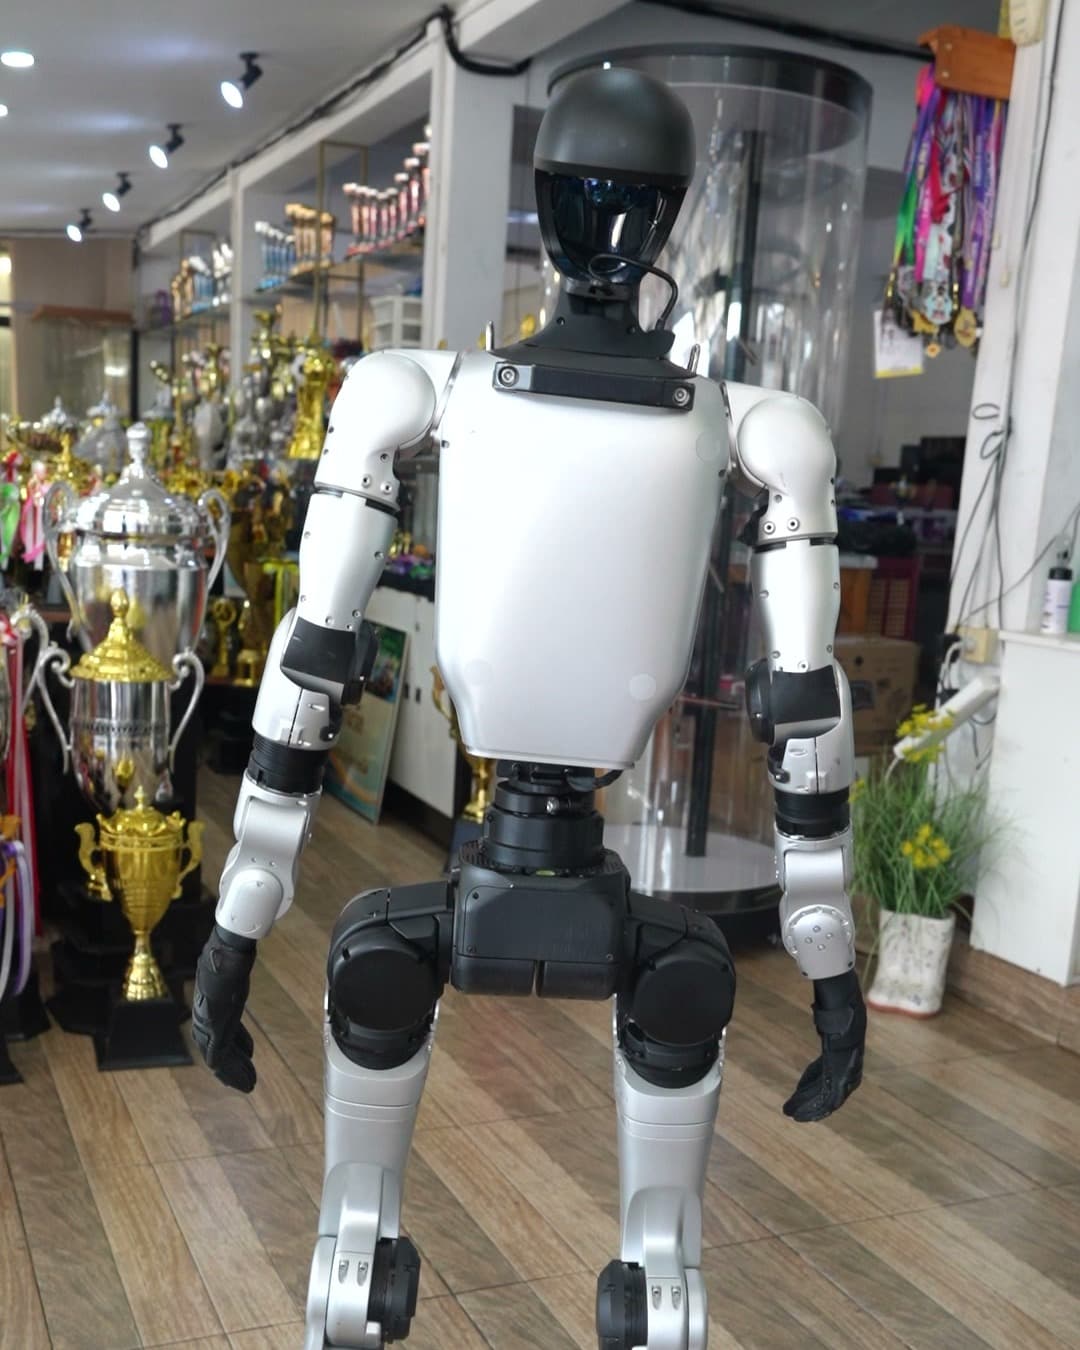
| สูง × กว้าง × หนา (ยืน) | 1320 × 450 × 200 mm |
|---|---|
| สูง × กว้าง × หนา (พับเก็บ) | 690 × 450 × 300 mm |
| น้ำหนักรวมแบตเตอรี่ | ~35 kg+ |
| ความยาวน่องรวมต้นขา | 0.6 m |
| ช่วงแขน | ~0.45 m |
| องศาอิสระรวมทั้งตัว | 29 |
|---|---|
| องศาอิสระต่อขา | 6 |
| องศาอิสระที่เอว | 3 |
| องศาอิสระต่อแขน (รวมข้อมือ) | 7 |
| มุมหมุนข้อต่อเอว | Z ±155°, X ±30°, Y ±30° |
| มุมงอเข่า | 0° ถึง 165° |
| มุมหมุนข้อสะโพก | P ±154°, R −30° ถึง +170°, Y ±158° |
| มุมหมุนข้อมือ | P ±92.5°, Y ±92.5° |
| แรงบิดสูงสุดที่ข้อเข่า | 120 N·m* |
|---|---|
| น้ำหนักบรรทุกสูงสุดของแขน | ~3 kg† |
| ระยะเวลาใช้งานต่อแบตเตอรี่ | ~2 h‡ |
|---|---|
| ความจุแบตเตอรี่ (แบบถอดเปลี่ยนเร็ว) | 9000 mAh |
| แบตเตอรี่ลิเธียม จำนวนเซลล์ต่ออนุกรม | 13 |
| แรงดันของเครื่องชาร์จ | 54 V |
| กระแสของเครื่องชาร์จ | 5 A |
| จำนวนคอร์ของ CPU | 8 |
|---|---|
| ชุดประมวลผล AI | 100 TOPS |
| เซนเซอร์ | กล้องวัดความลึกและ 3D LiDAR |
| จำนวนไมโครโฟน (แบบอาร์เรย์) | 4 |
|---|---|
| กำลังลำโพง | 5 W |
| การเชื่อมต่อไร้สาย | Wi-Fi 6 และ Bluetooth 5.2 |
| ตลับลูกปืนที่ข้อต่อ | ตลับลูกปืนเม็ดลูกกลิ้งไขว้ เกรดอุตสาหกรรม |
|---|---|
| มอเตอร์ข้อต่อ | PMSM แบบโรเตอร์ภายใน ความเฉื่อยต่ำ |
| เอนโค้ดเดอร์ข้อต่อ | เอนโค้ดเดอร์คู่ |
| การระบายความร้อน | ระบายความร้อนด้วยอากาศเฉพาะจุด |
| การเดินสายไฟ | เดินสายผ่านแกนกลวงของทุกข้อต่อ |
ที่มา: Unitree Robotics, unitree.com/g1 (ตรวจสอบเมื่อ 5 ตุลาคม 2569) และ STA Robotics, stabots.com สำหรับองศาอิสระรวมทั้งตัว องศาอิสระที่เอว องศาอิสระต่อแขน และชุดประมวลผล AI ของรุ่นย่อย G1 EDU U2 (ตรวจสอบเมื่อ 5 ตุลาคม 2569)
- * Unitree ระบุว่ามอเตอร์ข้อต่อแต่ละตัวมีแรงบิดสูงสุดไม่เท่ากัน ค่านี้เป็นของมอเตอร์ตัวที่ใหญ่ที่สุด
- † Unitree ระบุว่าค่านี้เปลี่ยนไปมากตามท่าที่แขนเหยียดออก
- ‡ ขึ้นกับท่าทาง อุณหภูมิ และจำนวนรอบการแสดง
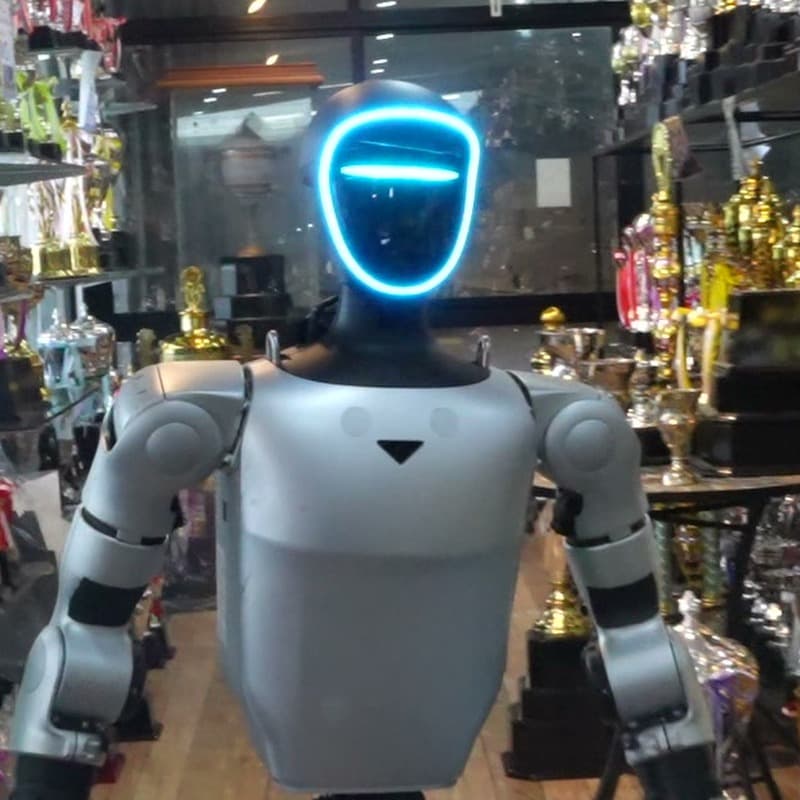
ภาพ: Thaibotic, ปทุมธานี, พฤศจิกายน 2569 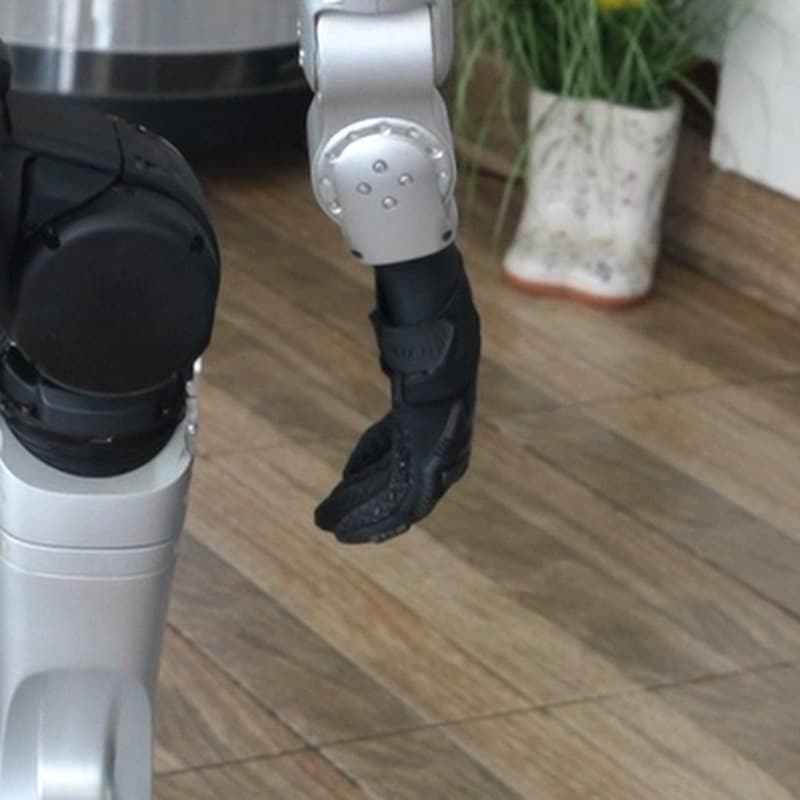
ภาพ: Thaibotic, ปทุมธานี, พฤศจิกายน 2569 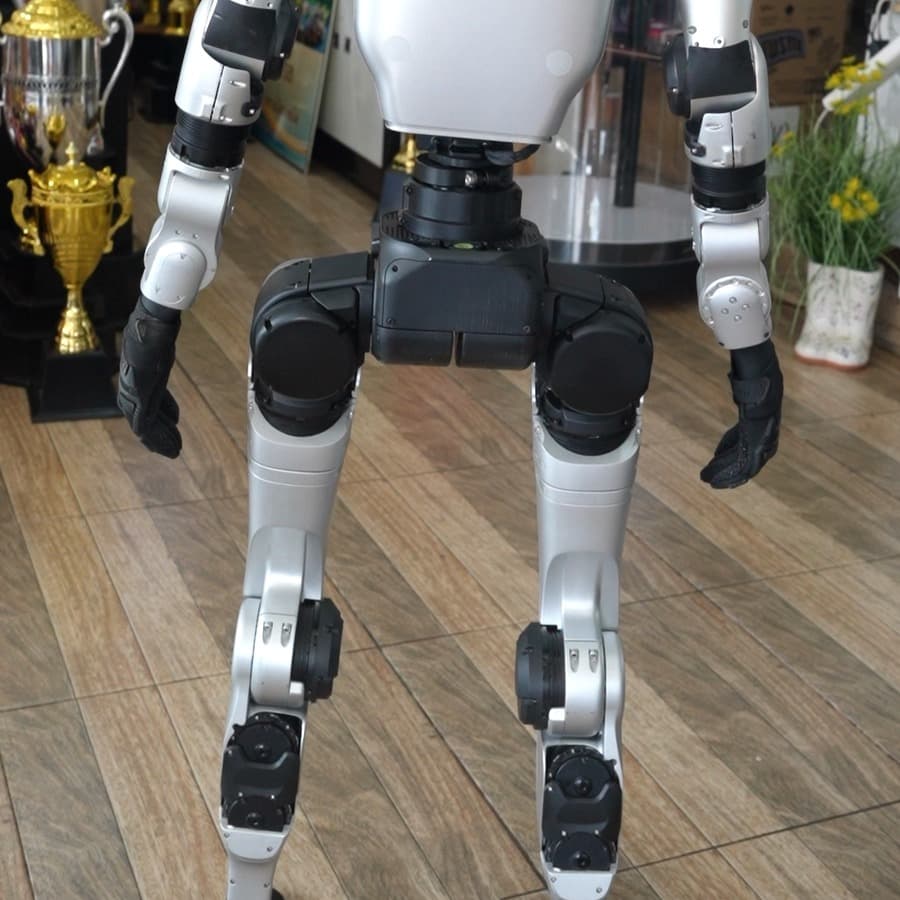
ภาพ: Thaibotic, ปทุมธานี, พฤศจิกายน 2569


